








6軸 ロボットアーム
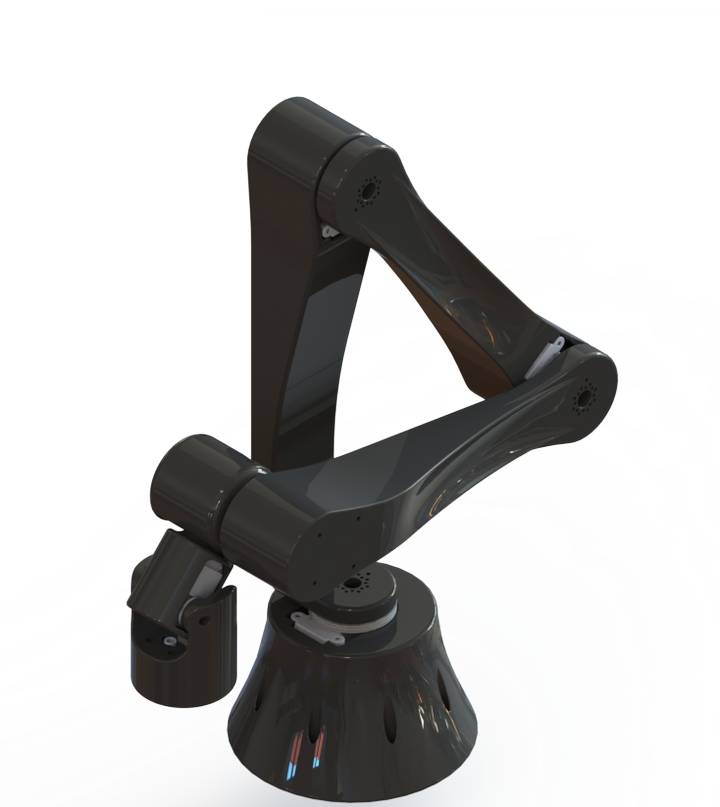
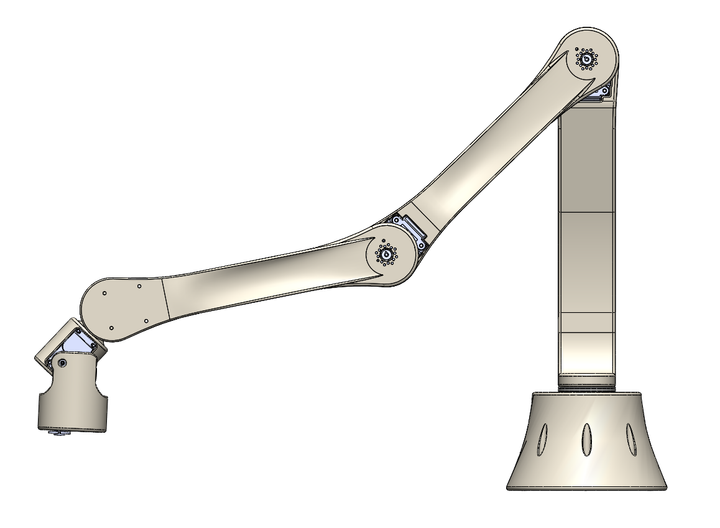
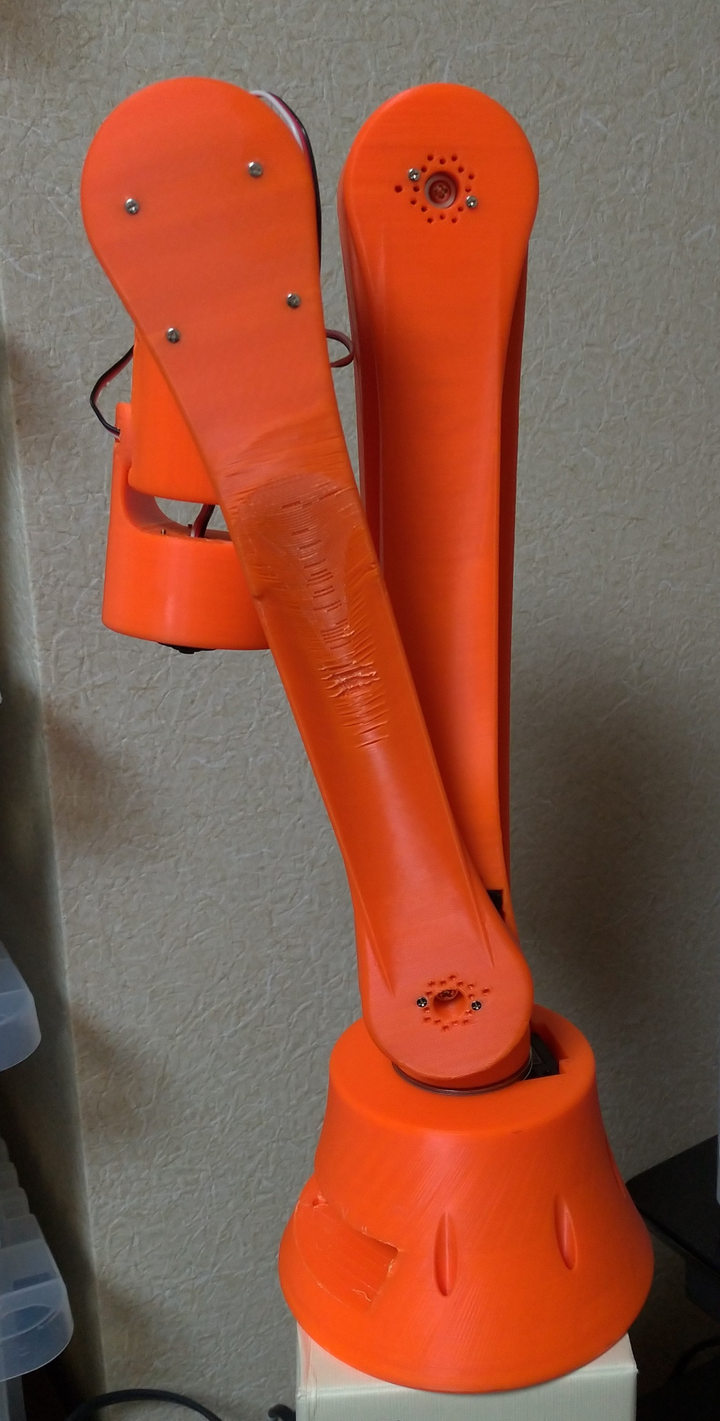
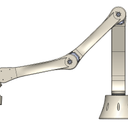
個人的に6軸アームのイラストが必要になった為、Solidworksで設計しました。 関節部には、Futaba RS405CB,RS304MD を使用し、デザインは完全に趣味全開で設計しています。リーチは600mmで、可搬は(マージンを見て)500g程度です。 自宅だと200mm角の3Dプリンタしか使えないため、そのサイズで出せるギリギリの形状で設計しています。
Business social network with 4.5M professionals

Telexistence株式会社 / Vice of President
【スキル範囲】 学歴・職歴的にはソフト寄りですが、2016年にスマートロボティクスを立ち上げた際、学生時代から一番相性の良かったメカエンジニアにトライ。今ではメカをメインとし、試作設計~評価を主に担当させて頂く頻度が高いです。

ロボット:基本的に特定の分野に拘りは無く、ロボットで解決する事が望ましいと考えられる課題に対しての解決手法を考える事が好きです。その為、ロボットに関わるものであれば、大体何でもやってみたいです。

セブンイレブンのカウンター内で行われる業務を自動化する学習ベースのロボット開発のうちHWに関わるすべてのマネジメントと実務を担当しております。 https://www.sej.co.jp/company/news_release/news/2025/202509301100.html

ロボットのR&D部門にて杉原知道さんと共に ・品川での新規拠点立ち上げ、必要な設備や機材の選定、運用上のリスクアセスメント ・二脚ロボット開発のマネジメント


株式会社メルティンでは、アバターロボットチームの機械設計エンジニアとしてお仕事をさせて頂きました。

スマートロボティクスでは、創業メンバーとしてジョインし、ハードウェア設計をメインに、主に自社製品開発を担当しておりました。
View Kiyomasa Kawagoe's
Full Profile
This information is visible only to Wantedly users or the user’s connections
View past posts
View mutual connections

View Kiyomasa Kawagoe's full profile
CAD(SolidWorks)

Recommended by 晃平 濱本, 相澤 北斗
3dPrinting
Recommended by 相澤 北斗
ハードウェア
Recommended by 相澤 北斗
個人的に6軸アームのイラストが必要になった為、Solidworksで設計しました。 関節部には、Futaba RS405CB,RS304MD を使用し、デザインは完全に趣味全開で設計しています。リーチは600mmで、可搬は(マージンを見て)500g程度です。 自宅だと200mm角の3Dプリンタしか使えないため、そのサイズで出せるギリギリの形状で設計しています。